产品H 系列 · 产品详情

H SERIES

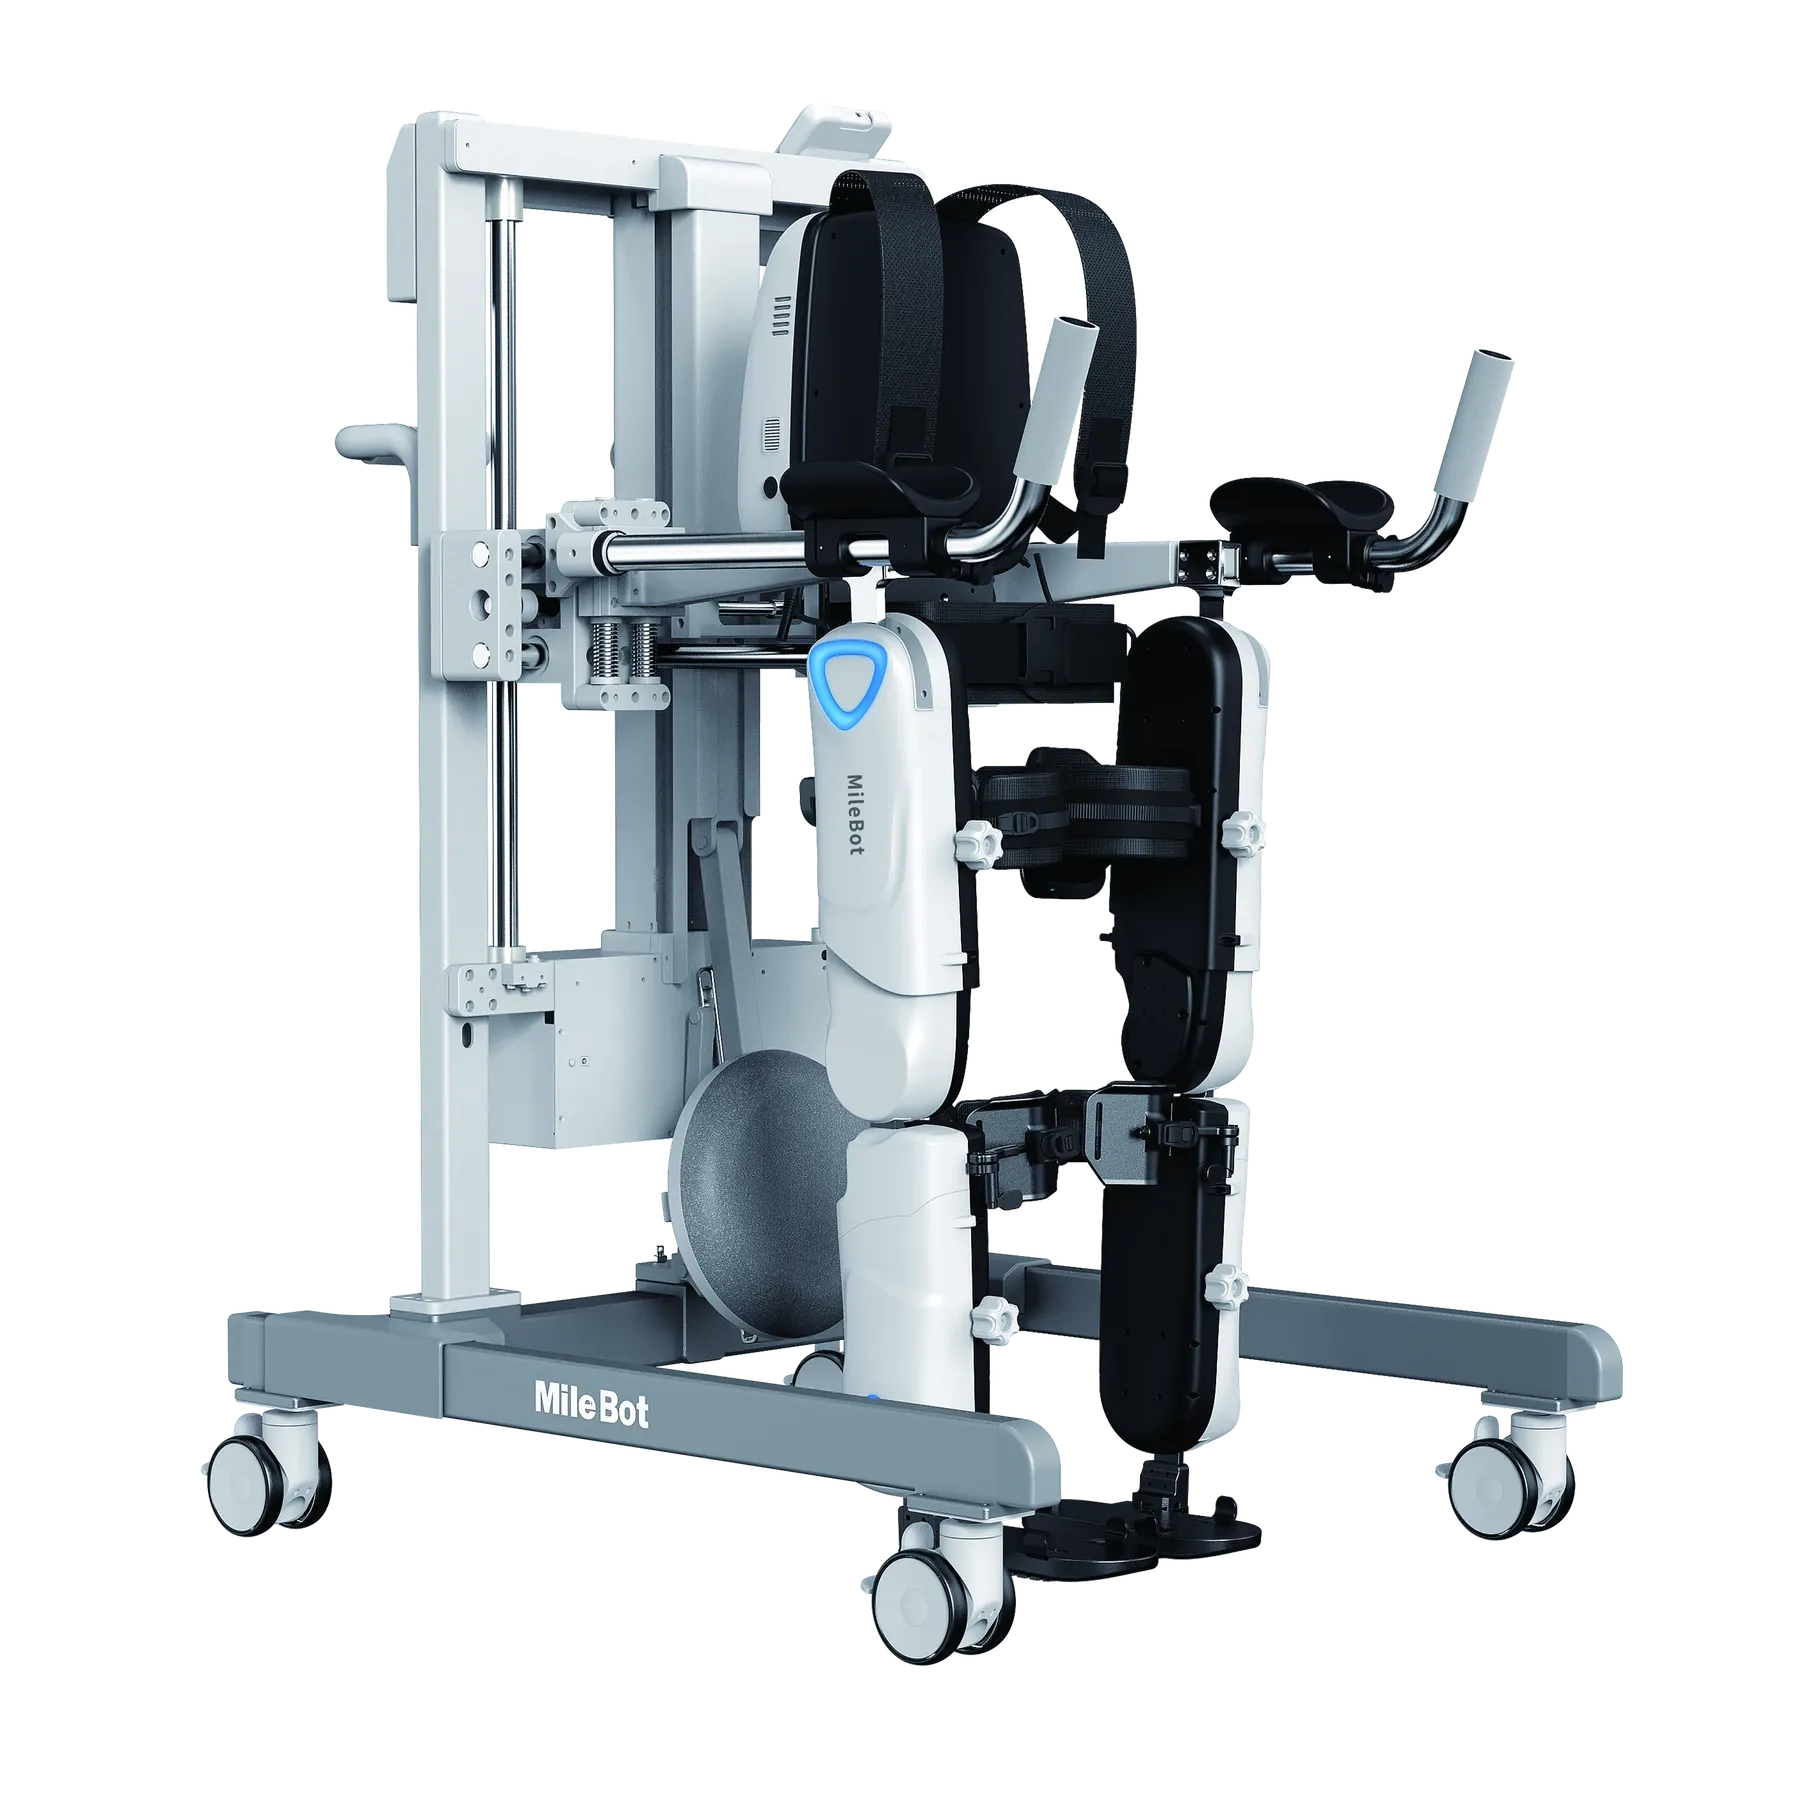
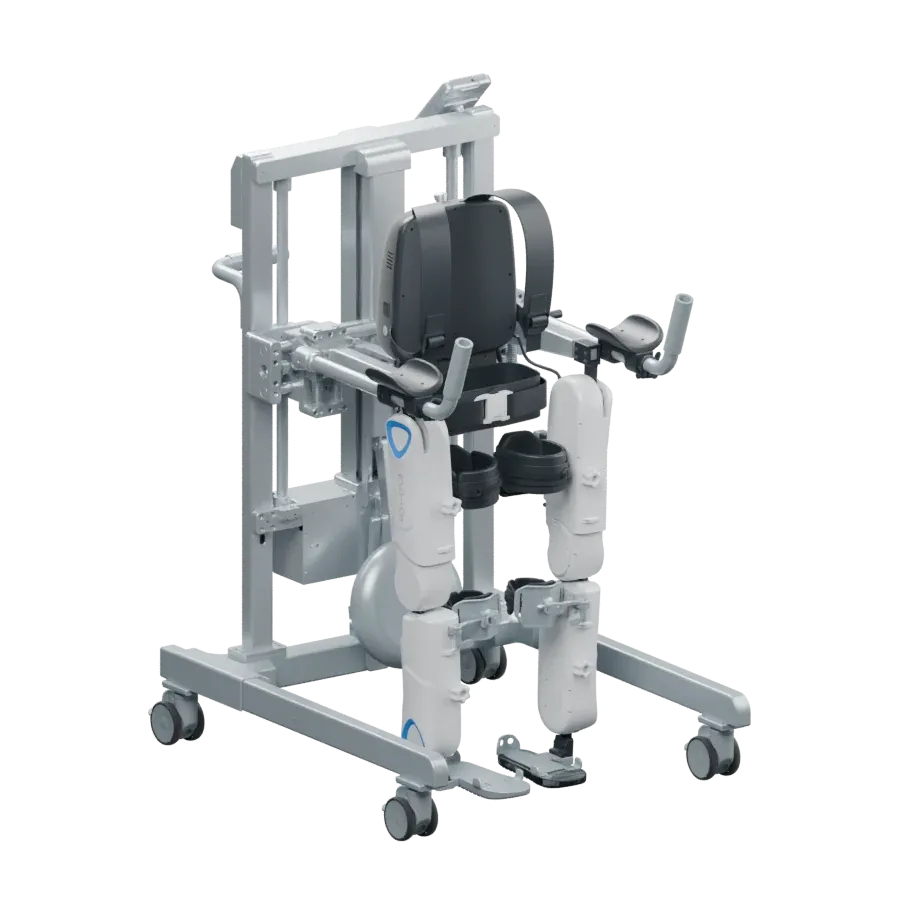
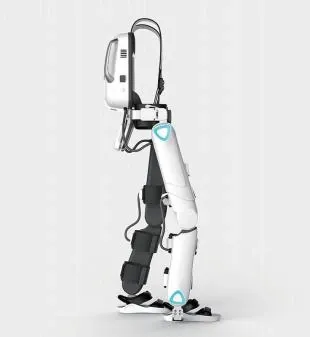
H 系列下肢外骨骼康复训练机器人

基于柔性驱动器的主动式外骨骼机器人

下肢外骨骼康复训练机器人
柔性驱动 / 步态感知 / 主动训练H SERIES
驱动基础柔性驱动器

在动力传递中引入弹性环节。

动力关节髋 · 膝 · 踝

双侧下肢六关节协同。

训练方式主动与被动训练

结合训练安排,选择对应模式。

H 系列 / 产品设计

H 系列。
柔性驱动。

3D 演示仅供参考。
外观、材质与配置请以实际产品为准。

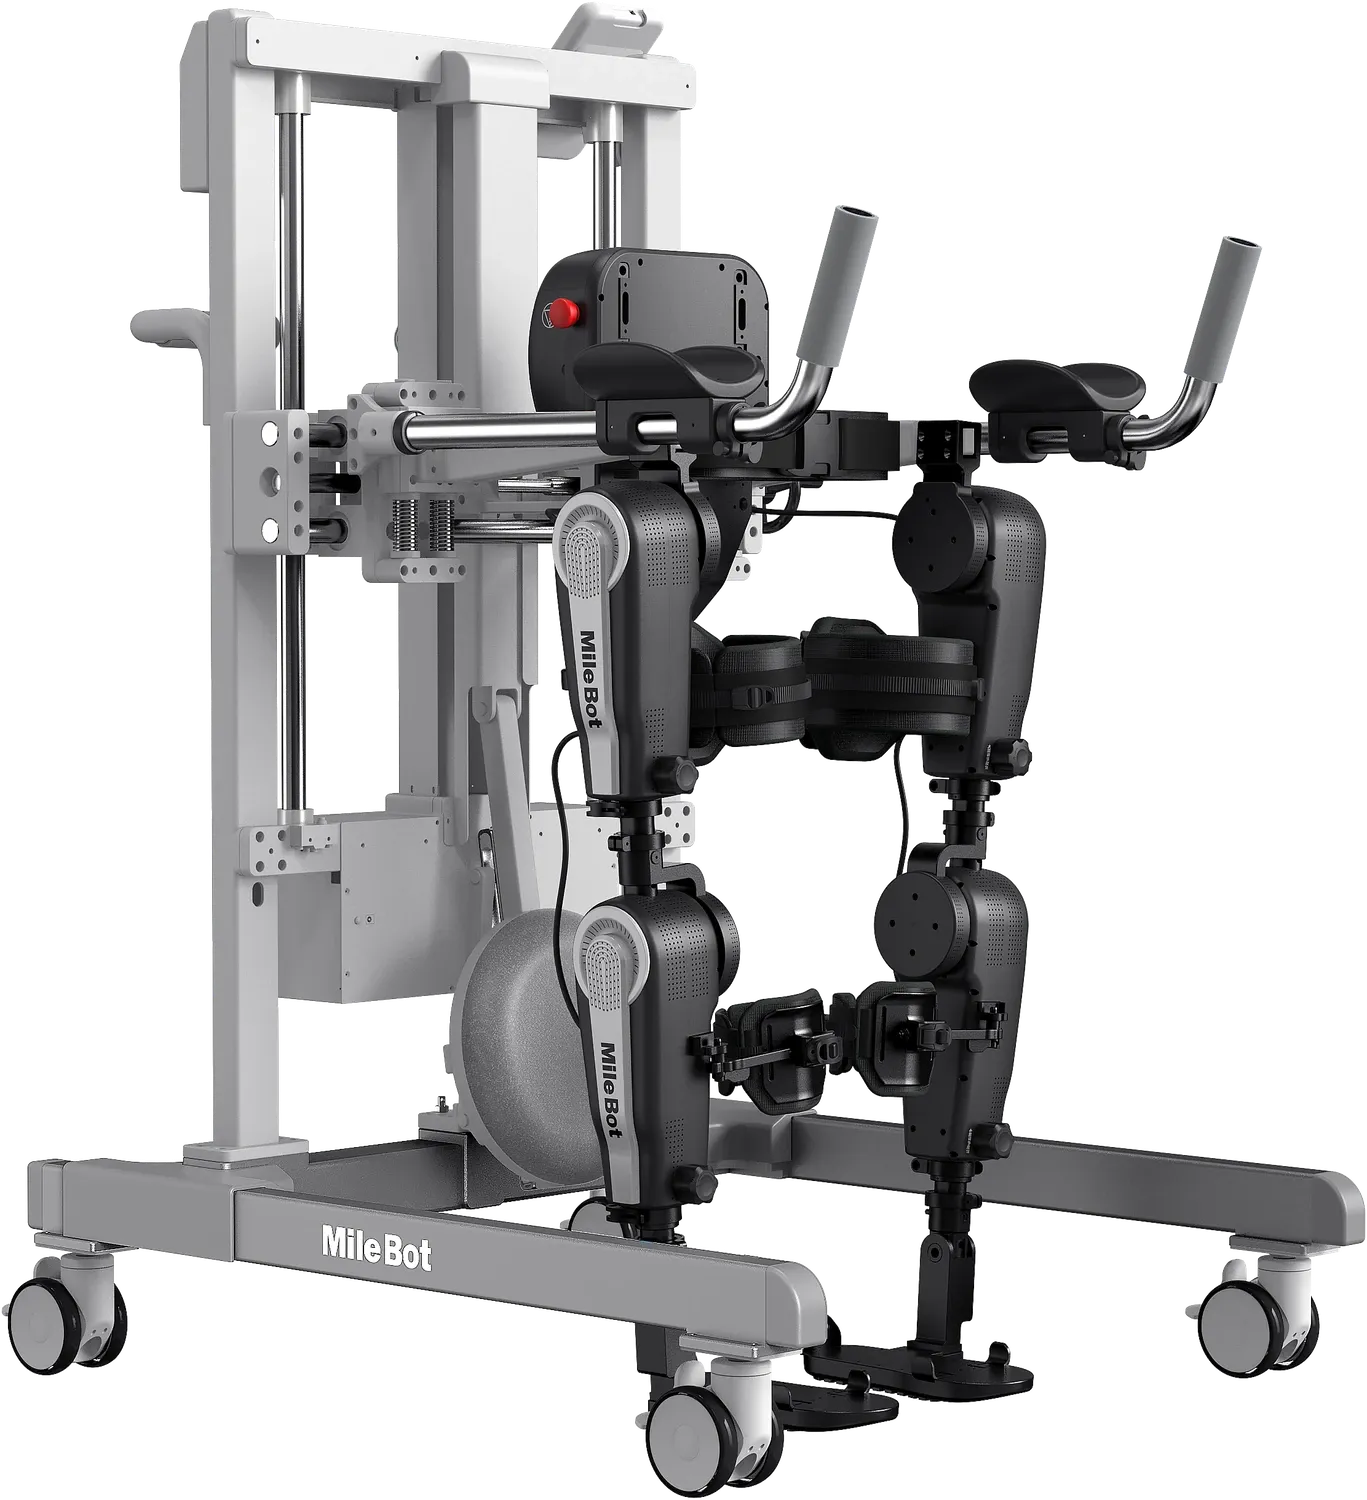
H 系列机器人与训练支架外观;电脑上向下滚动可切换观察视角
01 / 03

人机交互控制

柔性驱动器作为动力输出,
人机交互控制更加稳定舒适。
安全
02 / 03

动力踝关节

提供背屈助力,
改善步姿,纠正异常步态。

有效
03 / 03

运动意图感知

多传感器智能感知,
让康复训练更加精准。

主动
H SERIES
SCROLL TO DISCOVER ↓

功能模式

多种模式,配合不同训练安排。

根据使用者康复进程,选择适配的训练模式与方案。

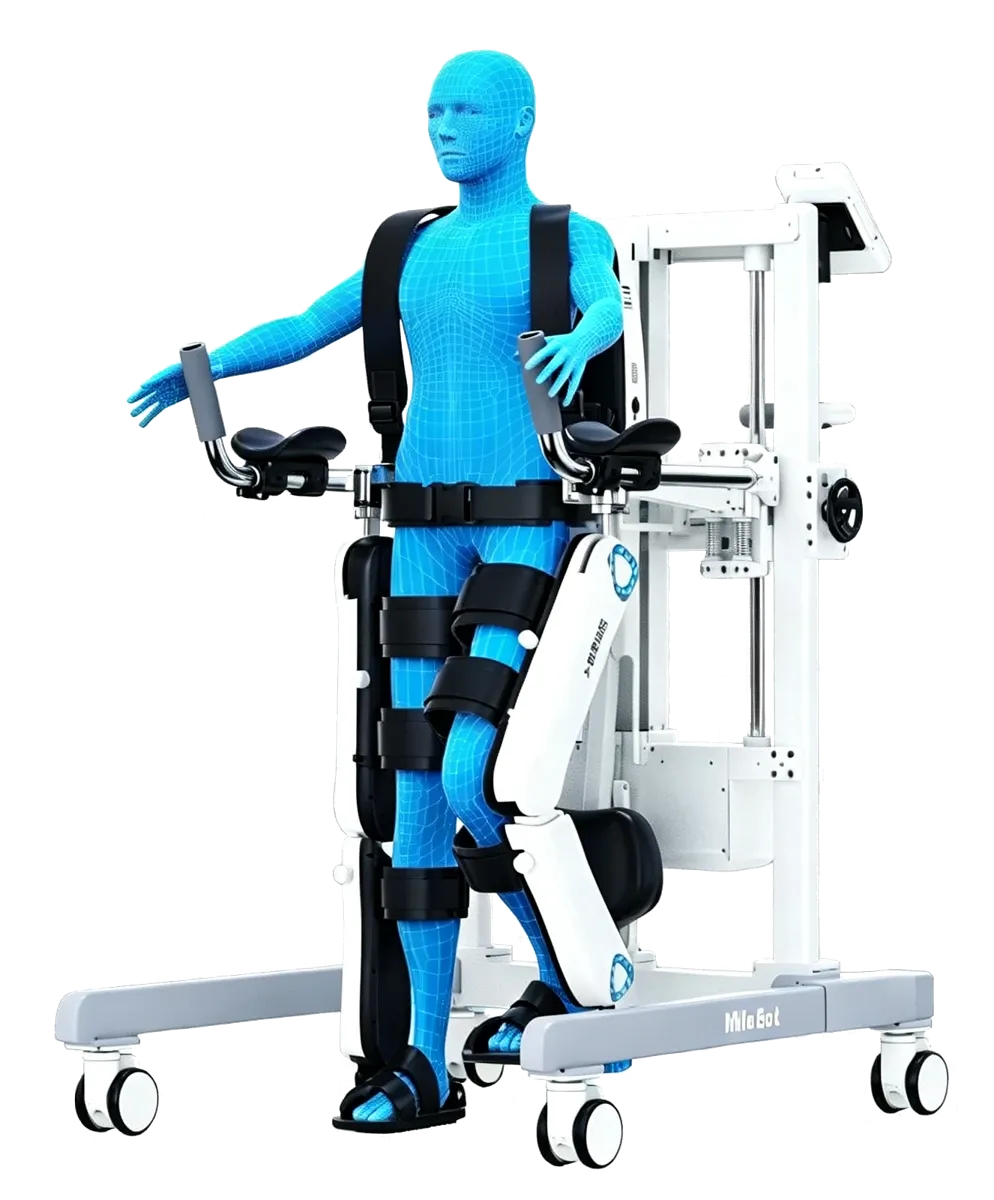
H 系列外骨骼训练示意
H 系列训练示意
01智能模式双侧独立主动触发

根据使用者步行功能,辅助双腿连续行走,实时自动调节助力等级和步速,无需手动设置参数。

02减重模式健侧触发带动患侧

自由启停,健侧腿向前一步,外骨骼带动患侧腿向前一步,训练中可调整助力等级。

03训练模式连续行走、单步行走、原地踏步

外骨骼带动使用者双腿被动以设定步速连续行走,过程中可随时调节助力等级和步速。

训练模式与训练方案由专业人员结合使用者情况选择。

H 系列 / 使用影像

穿戴之后,
如何进行步行训练?

观看模式设置与步行动作,了解 H 系列在穿戴状态下的工作方式。

使用时请遵循对应型号说明书,并由专业人员指导。
H 系列步行训练演示 · 无声

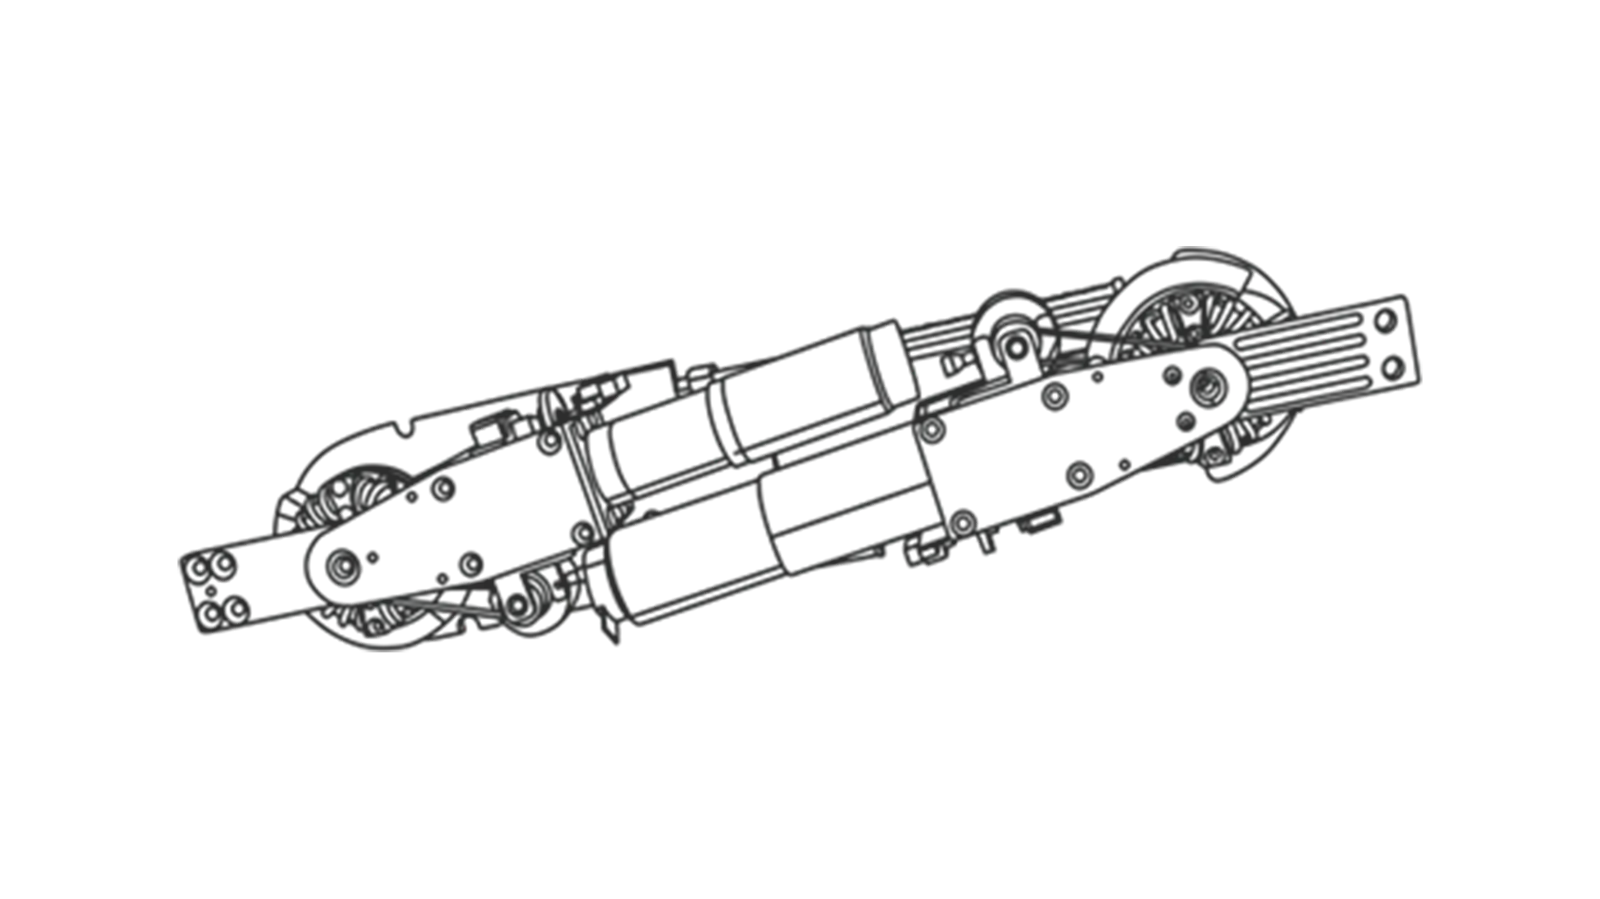
柔性驱动器

从驱动结构,
理解柔性助力。

在动力传递中引入弹性环节,结合力传感与控制调节输出。柔性驱动器是 H 系列主动式训练的技术基础。

弹性环节力传感输出调节
了解柔性驱动 ↗
迈步柔性驱动器结构线稿

运动感知与关节助力

运动感知,
与关节助力相配合。

H 系列动力踝关节示意
01 / 动力踝关节

背屈助力

动力踝关节提供背屈助力,配合下肢屈伸运动与步行训练。

H 系列下肢结构示意
02 / 运动意图感知

从步态信息到助力输出

结合多传感器、足底压力信息与生物力学模型,分析步态,调节助力输出与步速。

H SERIES

产品信息

以下为系列概览,具体型号配置及使用要求以对应产品说明书为准。

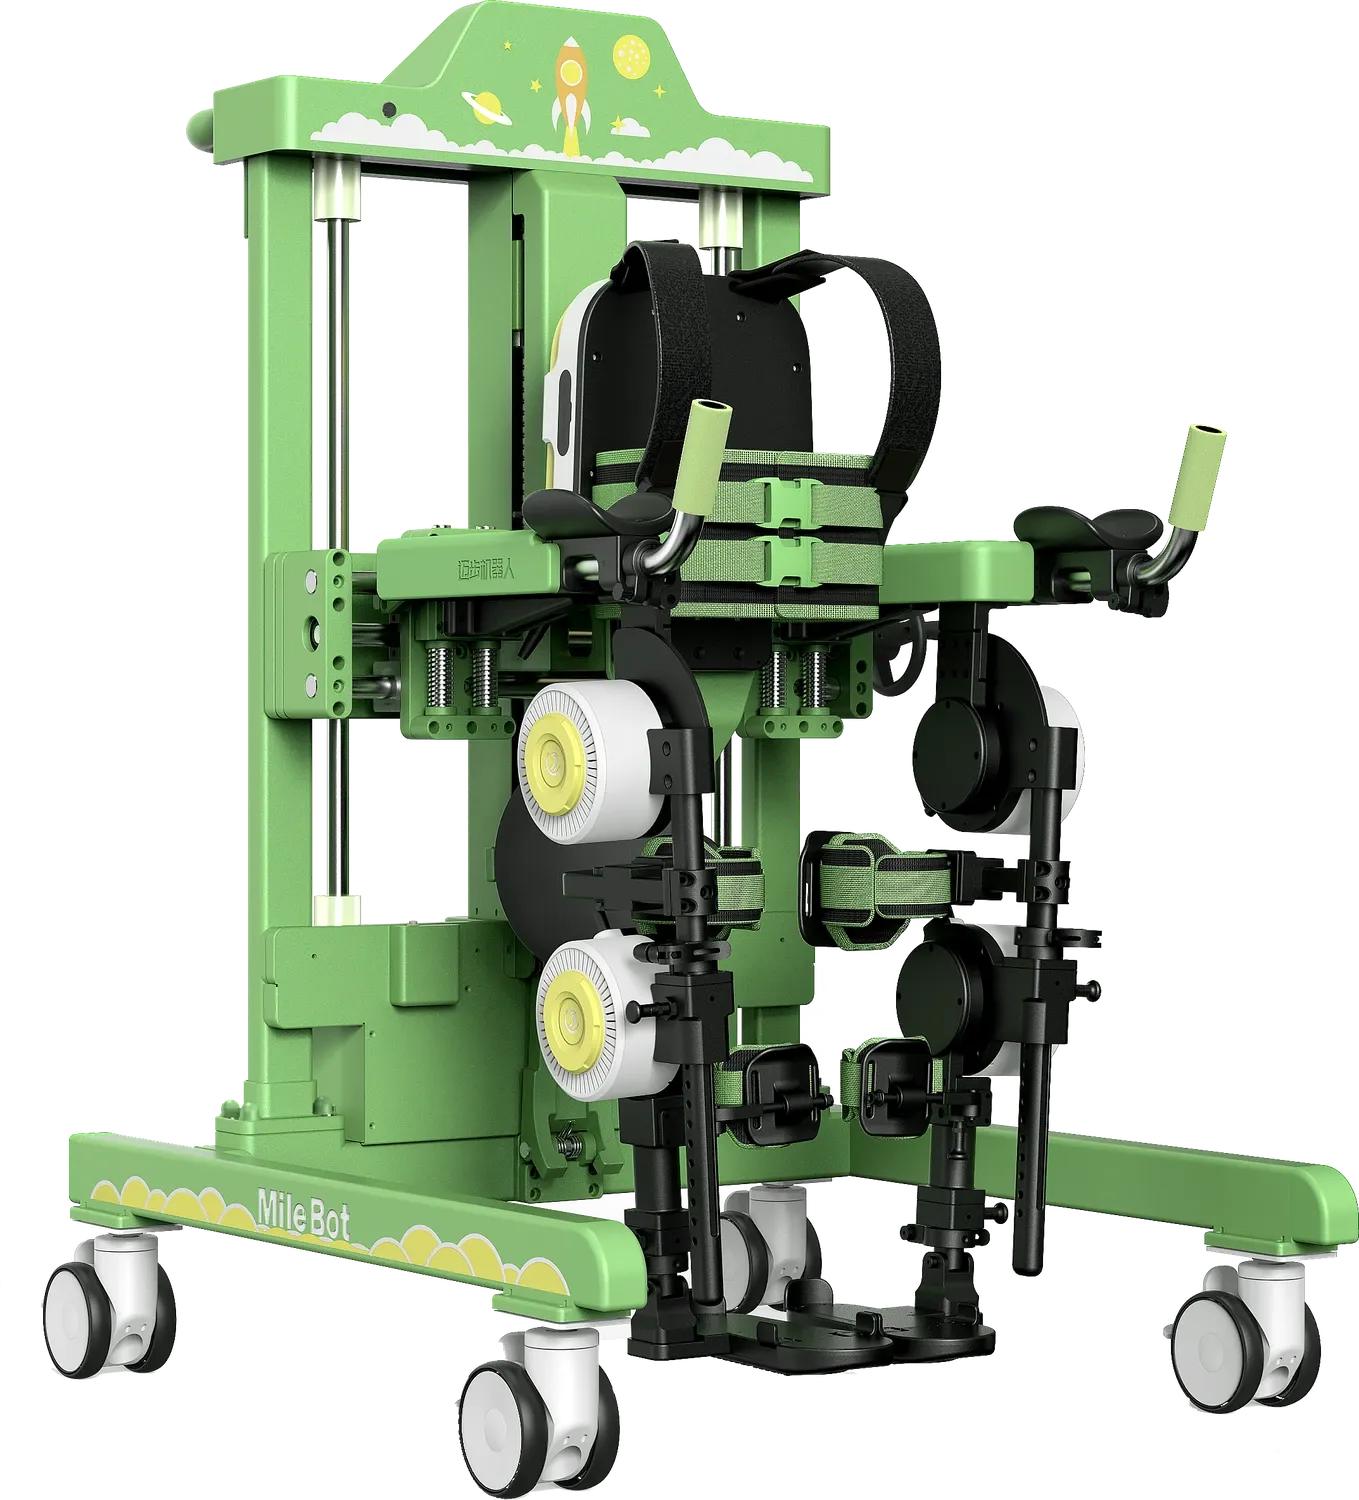
H 系列产品外观
系列名称
下肢外骨骼康复训练机器人
系列型号
BEAR-H1、BEAR-H2
EXO-H1、EXO-H3、EXO-H4
驱动关节
双侧六关节:髋、膝、踝关节
训练模式
智能模式(主动)
减重模式(主被动)
训练模式(被动)
适用身高
155–190 cm

H 系列 / 专业机构

产品演示与方案沟通

联系迈步,获取对应型号资料,沟通机构配置与产品演示。

联系产品团队 ↗

H SERIES / 产品镜头

3D 演示仅供参考,外观、材质与配置请以实际产品为准。