发明专利
串联弹性驱动器及机器人关节
ZL 2016 1 0991547.1
授权公告日:2018-11-20
MILEBOT / 核心技术
从柔性驱动、仿生 AI 到云端数据协同,
连接机器人、训练信息与康养服务。
01 / 柔性驱动器
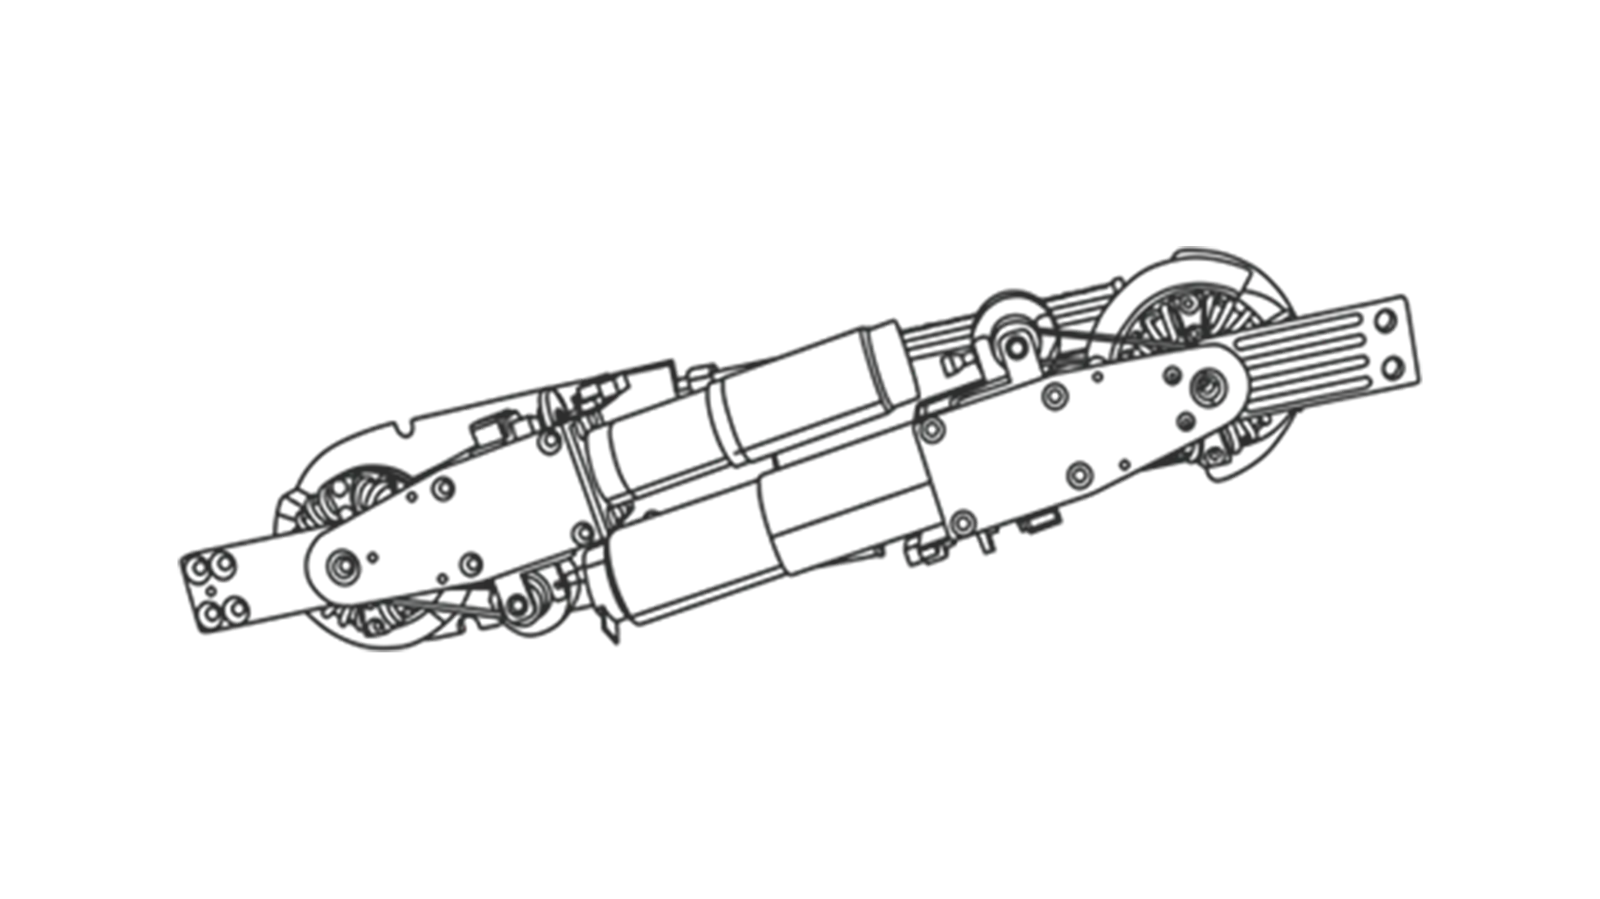
柔性驱动器在动力传递中引入弹性环节,结合力传感与控制调节输出,使设备能够围绕人与机器的交互组织助力。
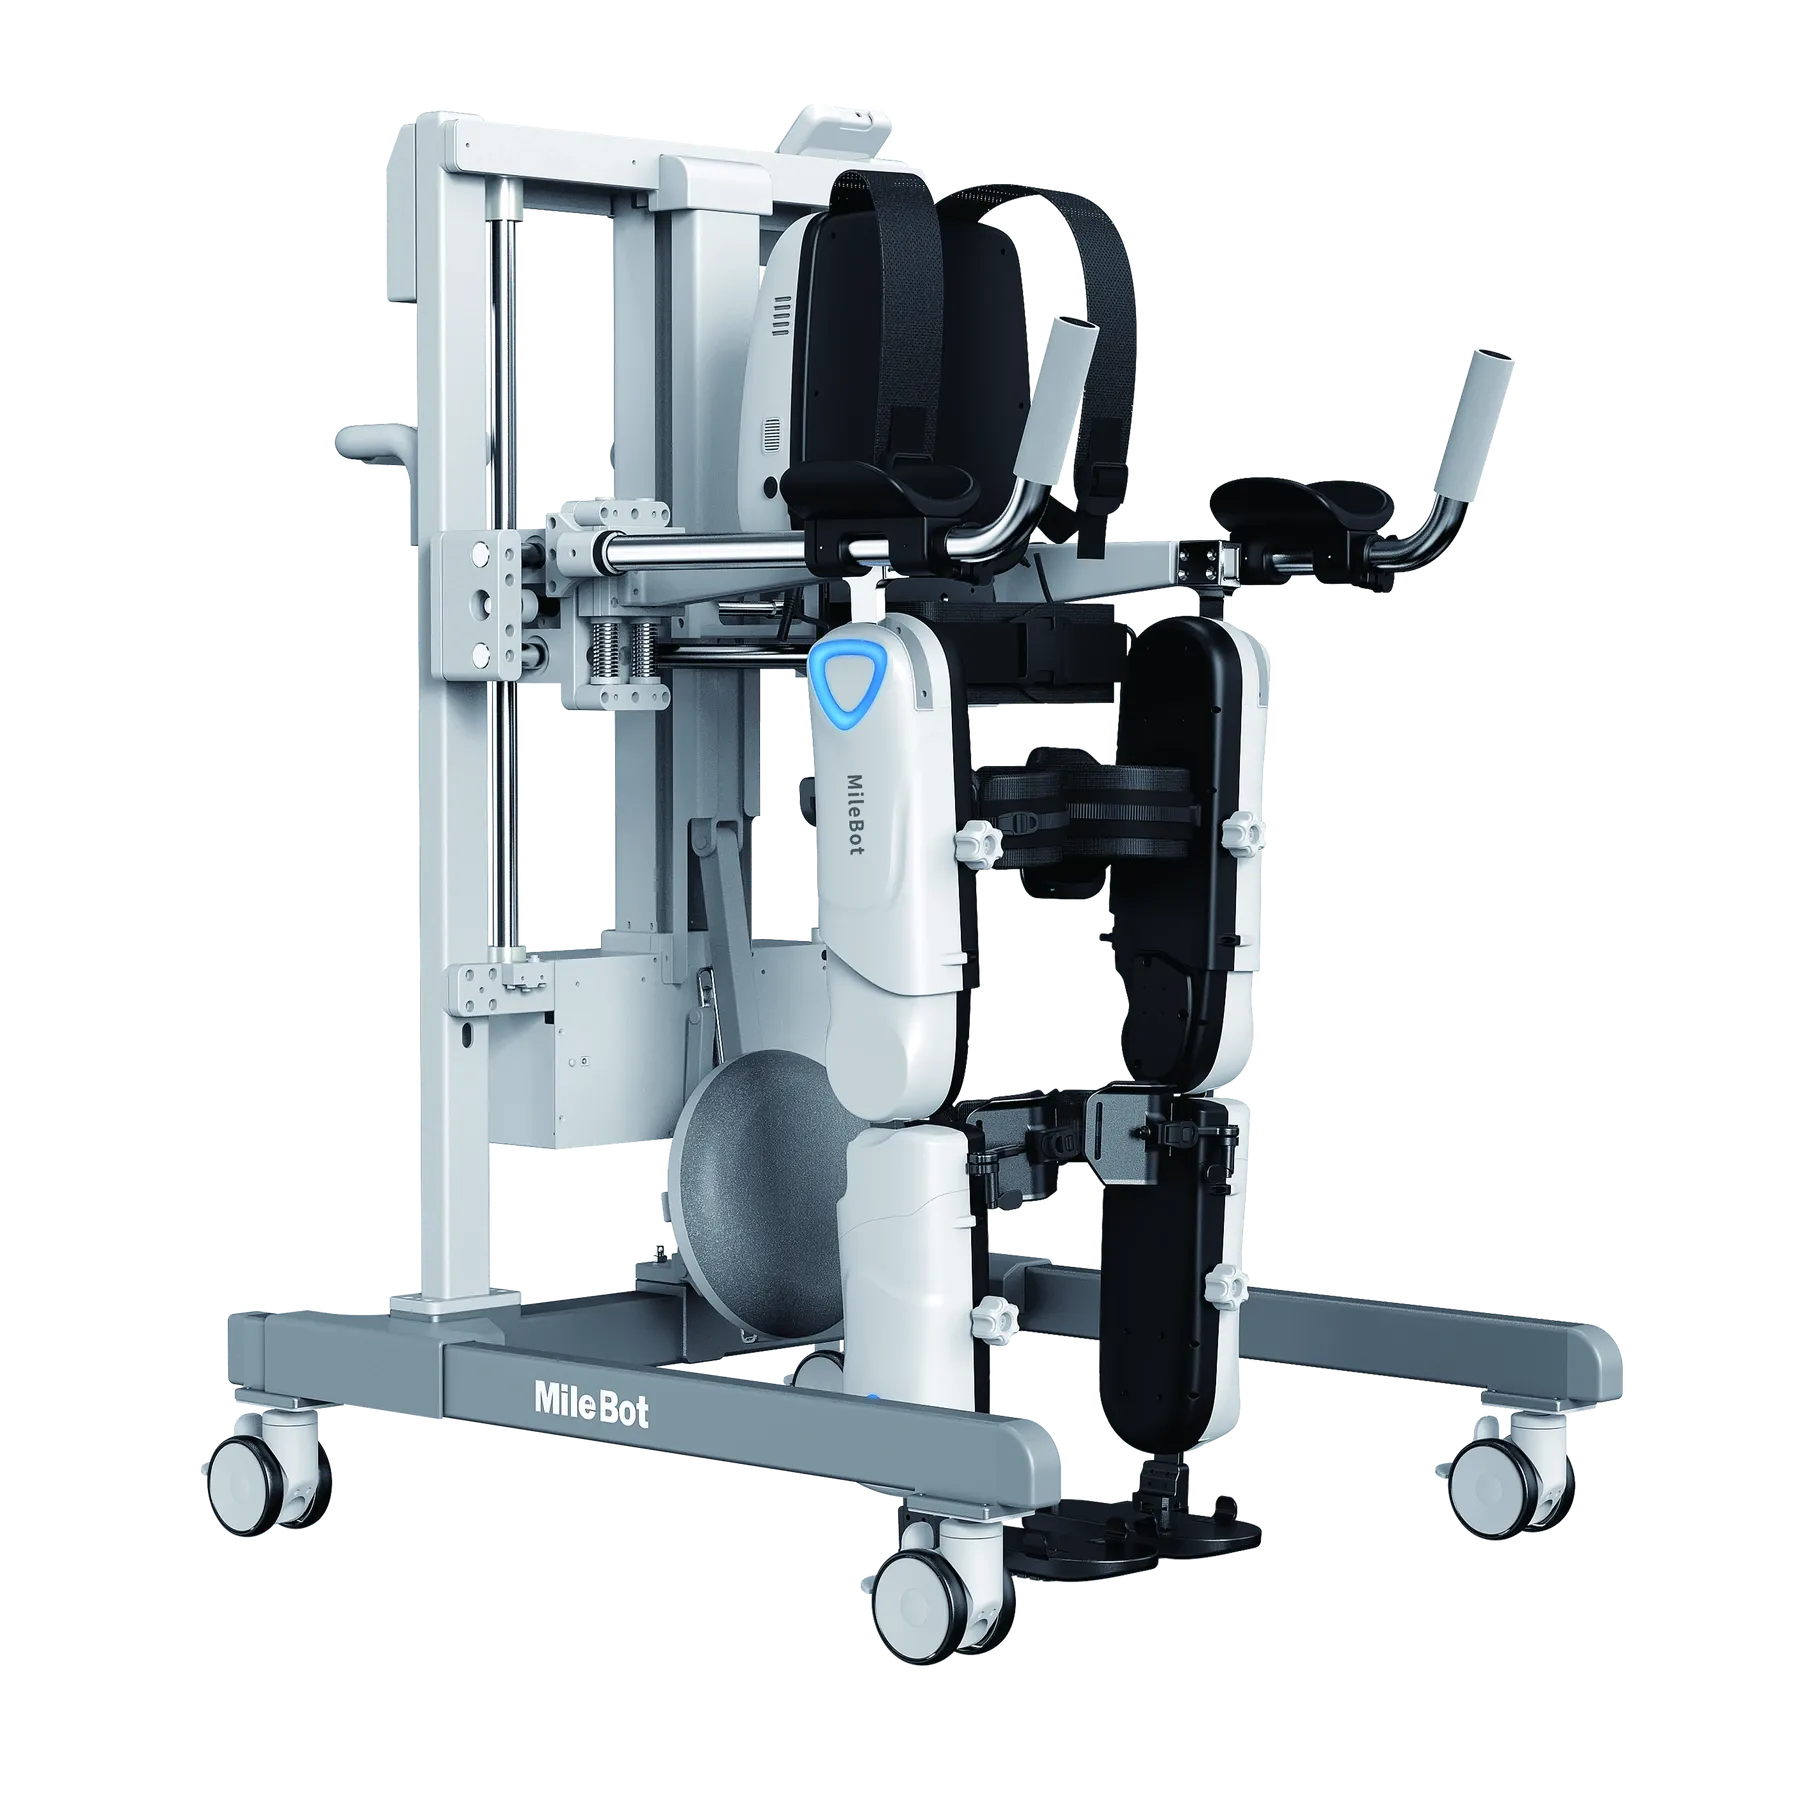
H 系列以柔性驱动器作为动力输出,支持主动式训练。
02 / 主动式训练
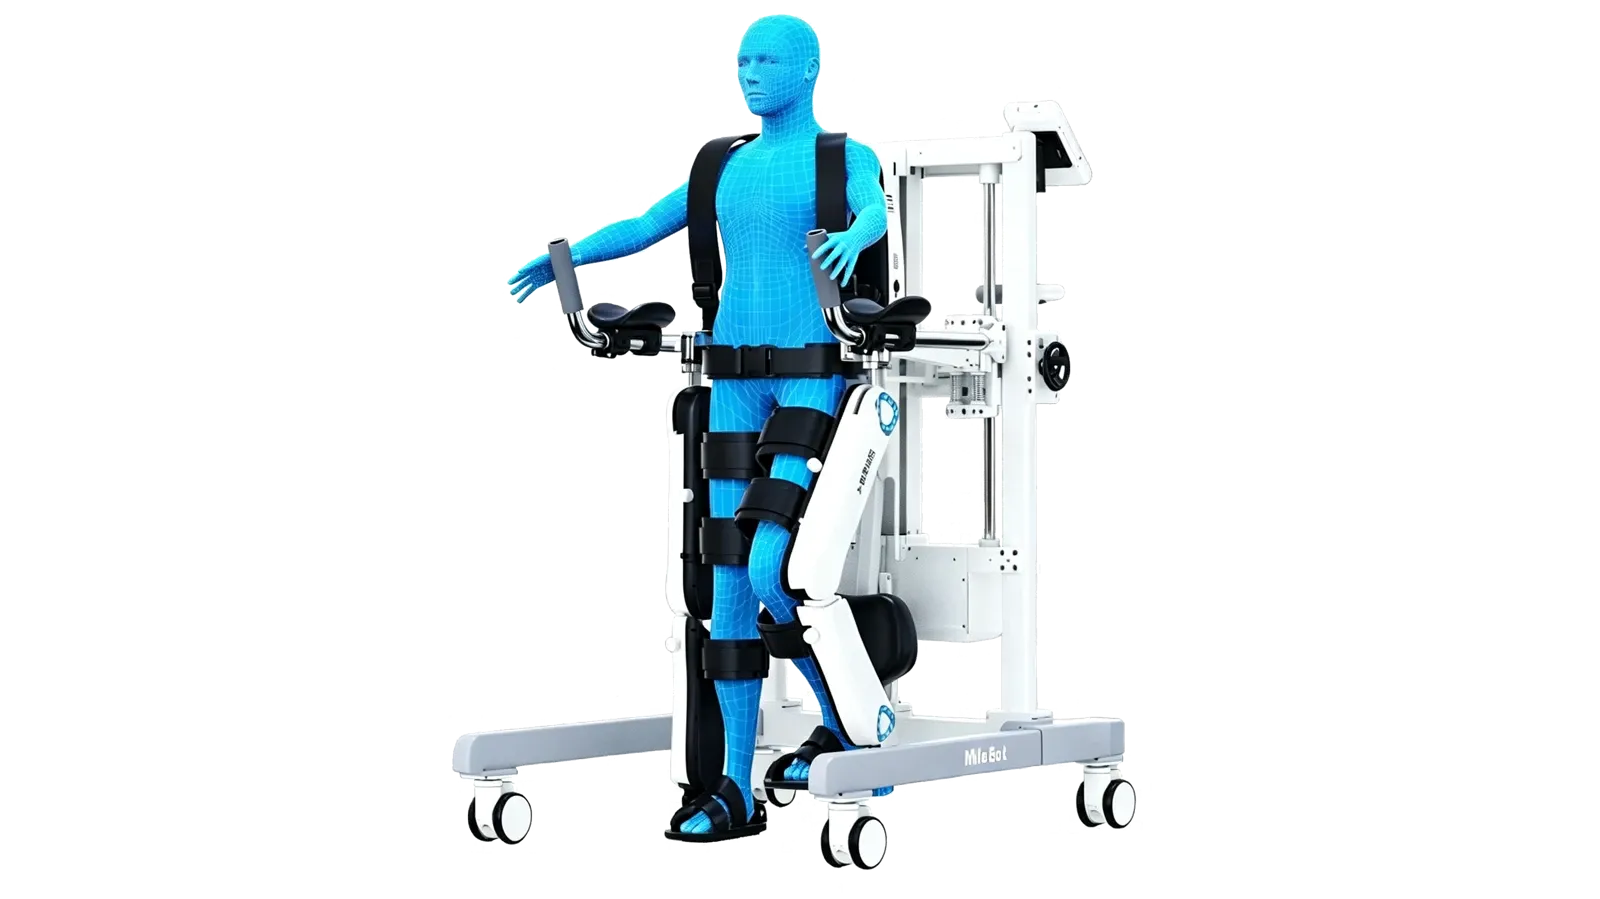
主动式训练将使用者的运动参与纳入设备控制。以 H 系列为例,智能模式支持双侧独立主动触发;减重模式支持健侧触发带动患侧。
主动、主被动和被动训练对应不同的设备配合方式,不能将所有模式都理解为主动触发。
训练模式与训练方案由专业人员结合使用者情况选择。
03 / 仿生 AI 算法
结合人体运动规律、生物力学模型和多传感器信息,研究运动意图识别与步态控制。不同产品围绕各自使用场景配置感知与助力方式。
采集运动状态与交互信息。
结合步态特征,分析行走节奏。
让设备输出与运动过程相配合。
04 / 物联网与康养数据
以外骨骼机器人为载体,连接云端智慧康复系统。将设备管理、训练历史与数据可视化纳入康养服务,支持机构、专业人员与使用者之间的信息协同。
连接设备与云端,汇集训练信息,为设备管理与远程维护提供支持。
通过 PC 与移动端查看数据、追溯训练历史,呈现训练报告与变化趋势。
围绕康养大数据开展分析,为训练进展查看、量化评估与科研工作提供数据支持。
平台接入与可用功能随产品型号、机构部署方案而定。
INTELLECTUAL PROPERTY / 代表性专利
按柔性驱动、步态控制和感知控制三个方向,展示部分相关发明专利证书。
ZL 2016 1 0991547.1
授权公告日:2018-11-20
ZL 2021 1 1523105.1
授权公告日:2022-03-11
ZL 2019 1 1188754.3
授权公告日:2022-02-22
ZL 2019 1 0981432.8
授权公告日:2022-01-04
ZL 2021 1 1527419.9
授权公告日:2022-04-01
ZL 2019 1 0981434.7
授权公告日:2021-02-09
以上证书所载专利权人为深圳市迈步机器人科技有限公司。专利证书展示相关技术知识产权,不构成临床疗效证明;具体产品功能与技术适配以型号资料为准。